協働ロボットとAGV・AMRの運用について、こんなお悩みありませんか?
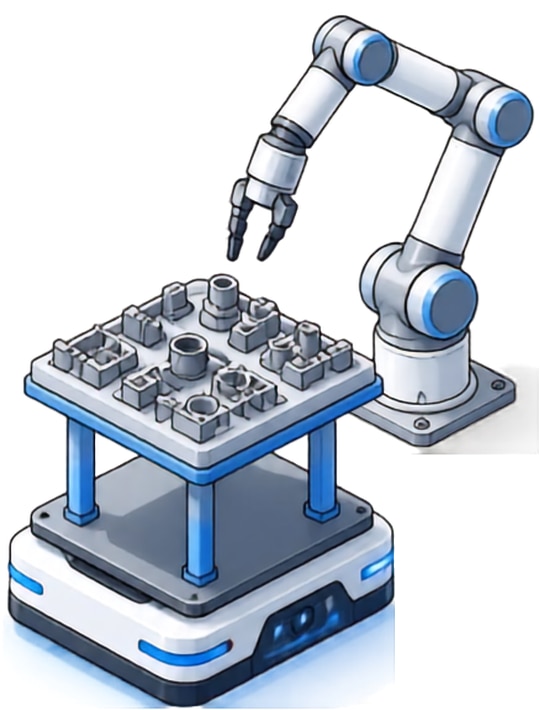
- AGVが作業台を自動搬送【作業台搬送型】
✕ 多品種少量生産のため、
協働ロボットやAGV・AMRの台数が増えるばかりで
稼働率や費用対効果が高まらない
✕ 導入時に搬送路やワーク供給など
大幅な工程レイアウト変更が必要なため 既存工場には不向き
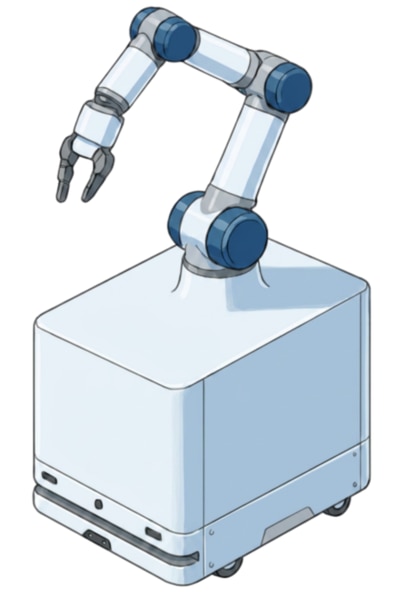
- AGV+ロボットが自動で移動【一体型】
✕ AGV・AMR稼働中はロボットが停止、
ロボット稼働中はAGV・AMRが停止するため 稼働効率が悪い
そのお悩み、
ロボこたつ【ROBO-COTATZ】が解決します!
ロボこたつとは
人手不足解消に向け、製造業の現場では作業者と同じ空間で動かすことができる協働ロボットや、搬送作業を代替する自動搬送ロボット(AGV・AMR)の需要が高まっています。
しかし、生産ラインが多品種でそれぞれの生産数が大きくない現場や検査工程での自動化は、協働ロボットや自動搬送ロボットの台数が増えてしまうだけで、それぞれの稼働率は下がり、費用対効果が高まらないといった課題があります。
そこで、提案するのがAGV・AMRと協働ロボットを組み合わせたロボこたつ【ROBO-COTATZ】です。
台座となる本体の上に協働ロボットを設置し、自動搬送ロボットが下に潜り込み本体ごと持ち上げることで、自動的に別の作業場所へ移動させます。
複数工程間で協働ロボットを共有することができるため、”必要なときに”、“必要な場所へ”、”最適に”配置し、ロボット台数とコストの最適化を実現します。
ロボこたつの特長
特長 | 1 | 協働ロボット稼働中AGV・AMRは別作業 |
「ロボこたつ」をAGV・AMR等の自立走行ロボットで移動させることで
協働ロボットとAGV・AMRそれぞれの能力を最大限活用できます。
特長 | 2 | カスタマイズ可能 |
天面には協働ロボットに限らず、駆動コンベア、検査装置、ストッカーなど
お客様のご要望にあわせてカスタマイズが可能です。
特長 | 3 | 工程レイアウト変更が最小 |
AGV・AMR及び協働ロボット等の機器の台数を最適化できます。
オプションでロボットのモニタリング機能も用意しています。
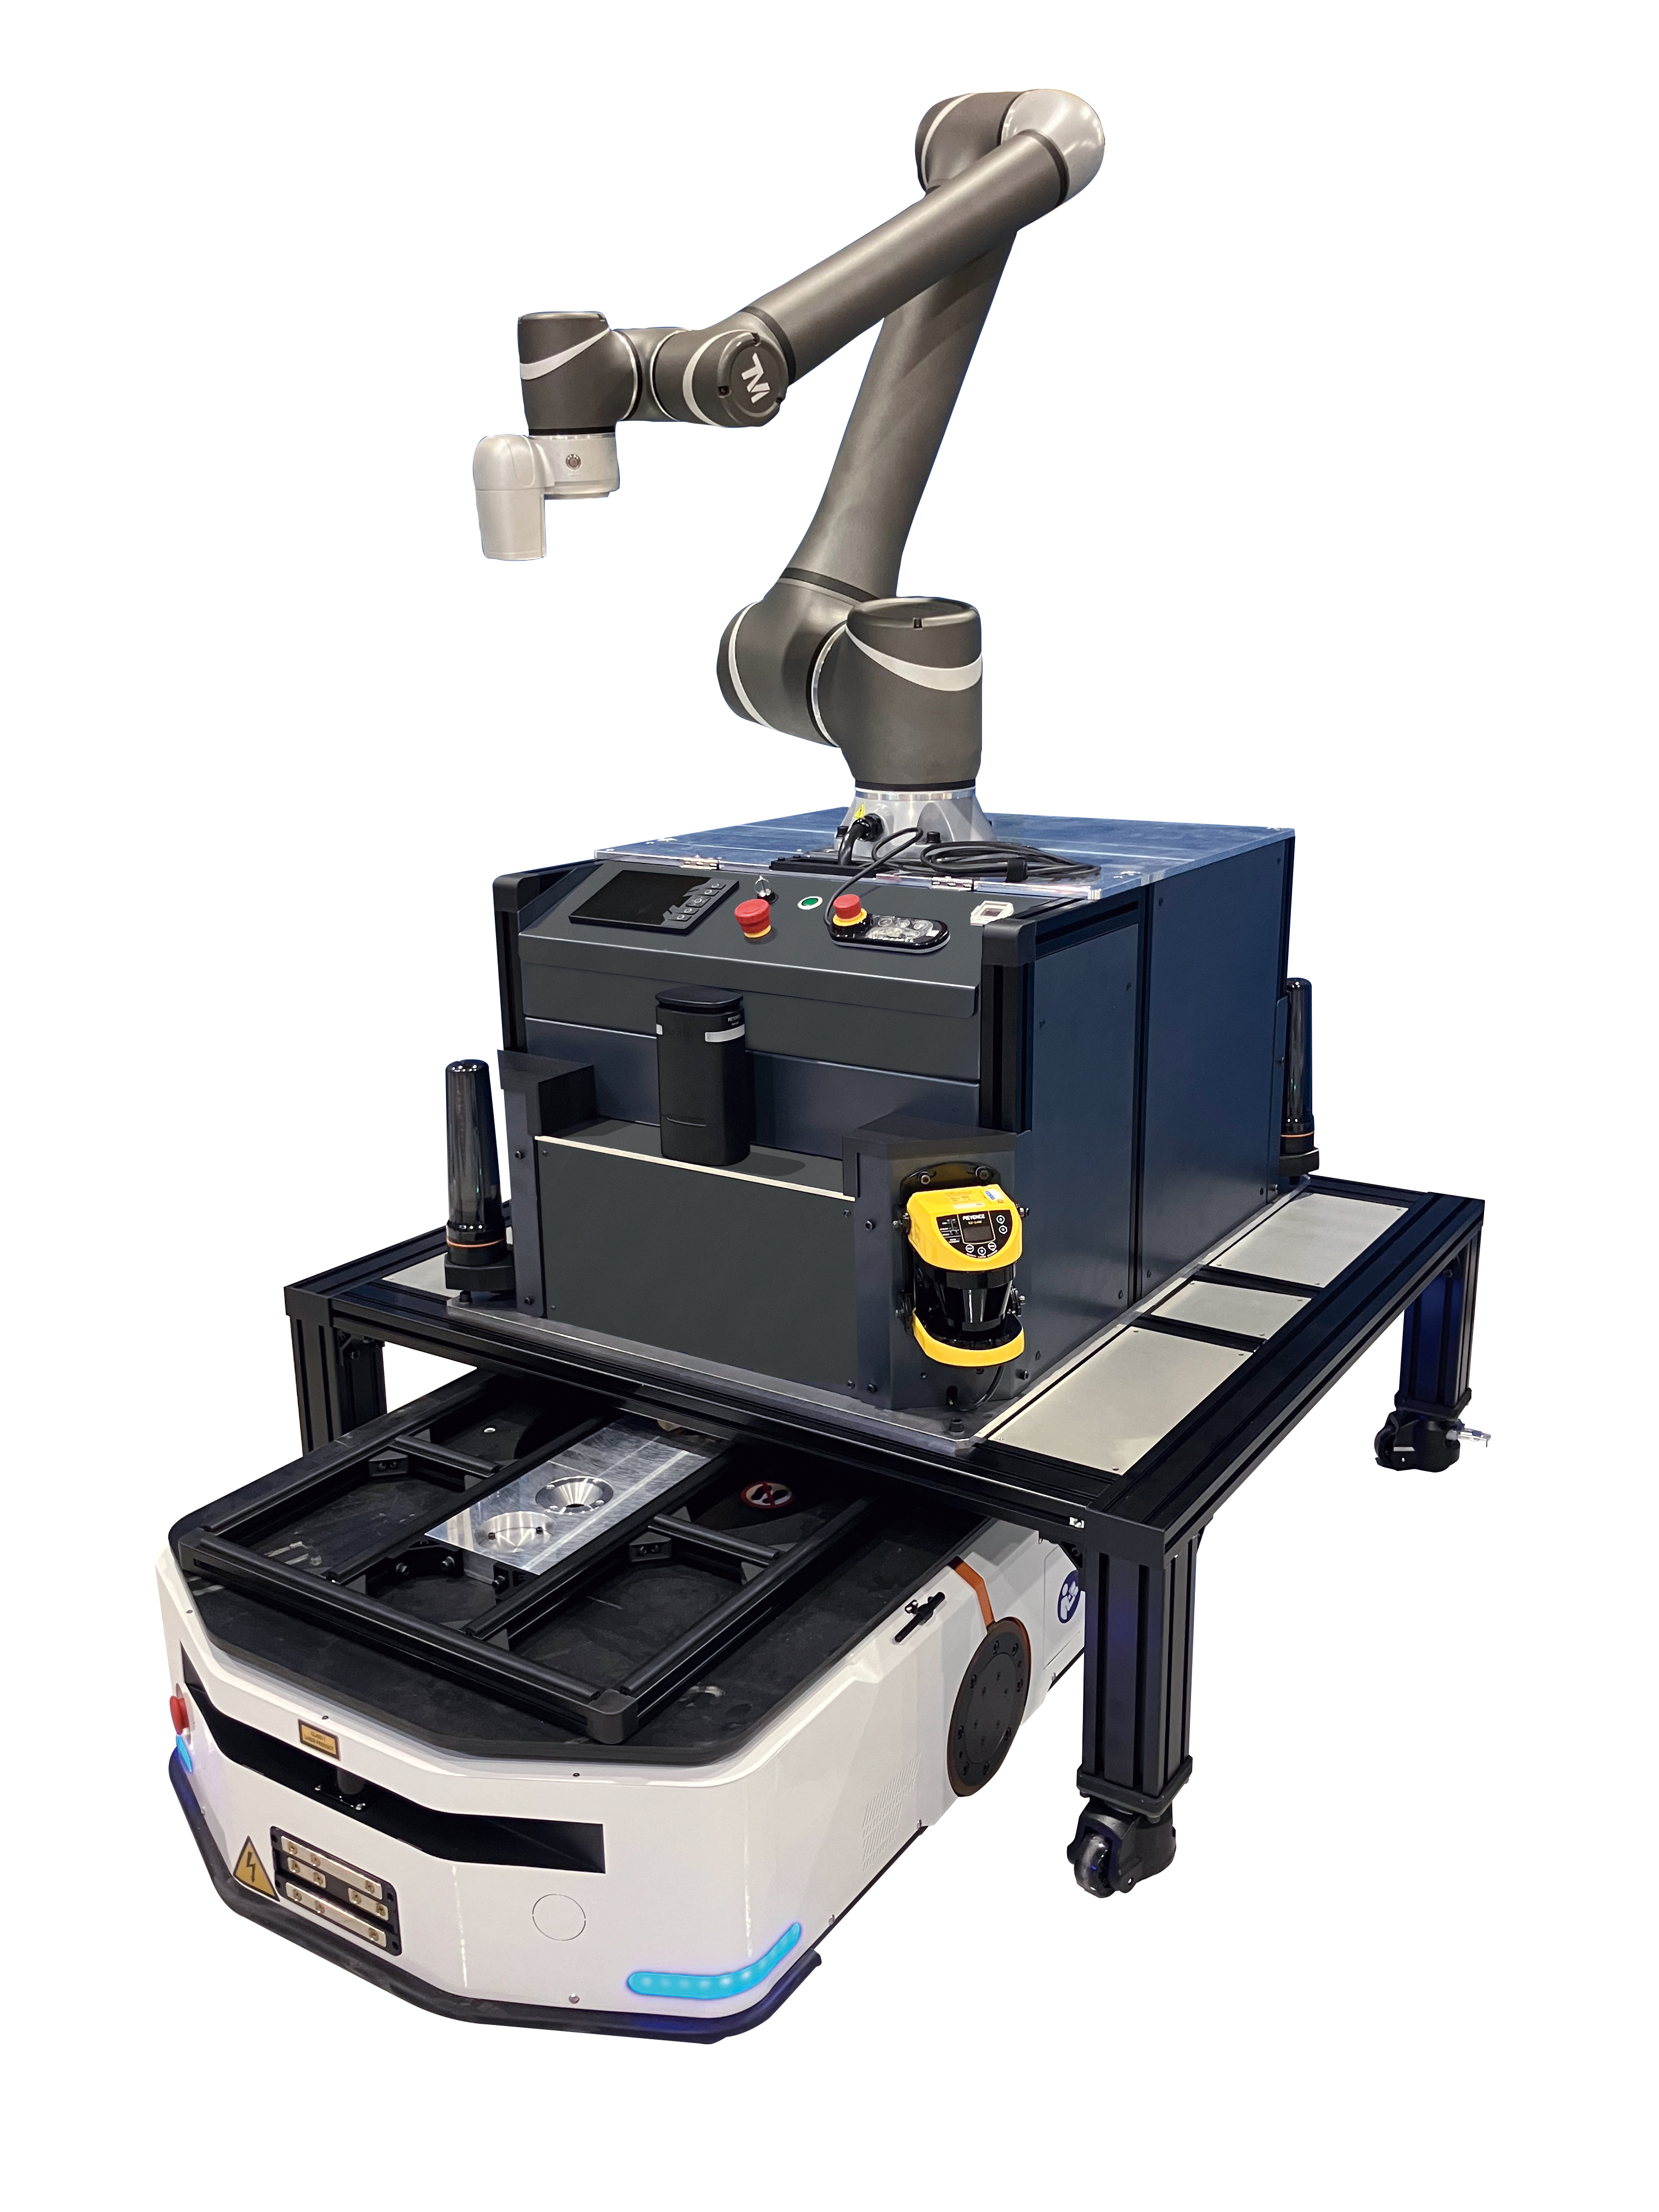
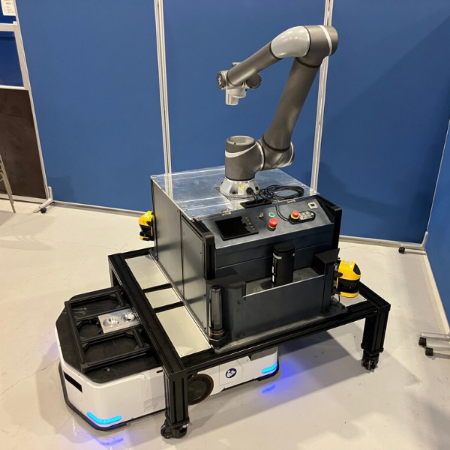
▲全方位から侵入可能(L1000用台座使用時)
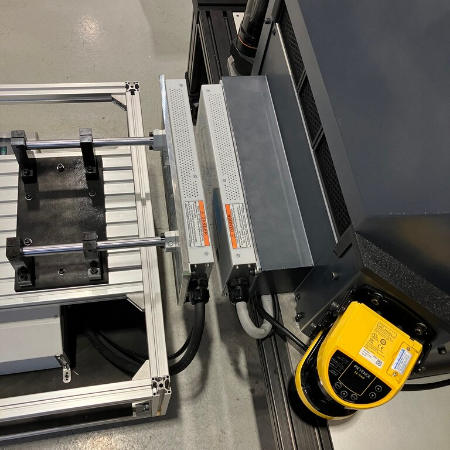
▲ワイヤレス充電
お客様のご要望にあわせてカスタマイズが可能です
まずはお気軽にお問い合わせください

お問い合わせはこちら
Copyright © YAMAZEN CORPORATION. ALL RIGHTS RESERVED.