ナットランナ×協働ロボット
ナットランナ×協働ロボット
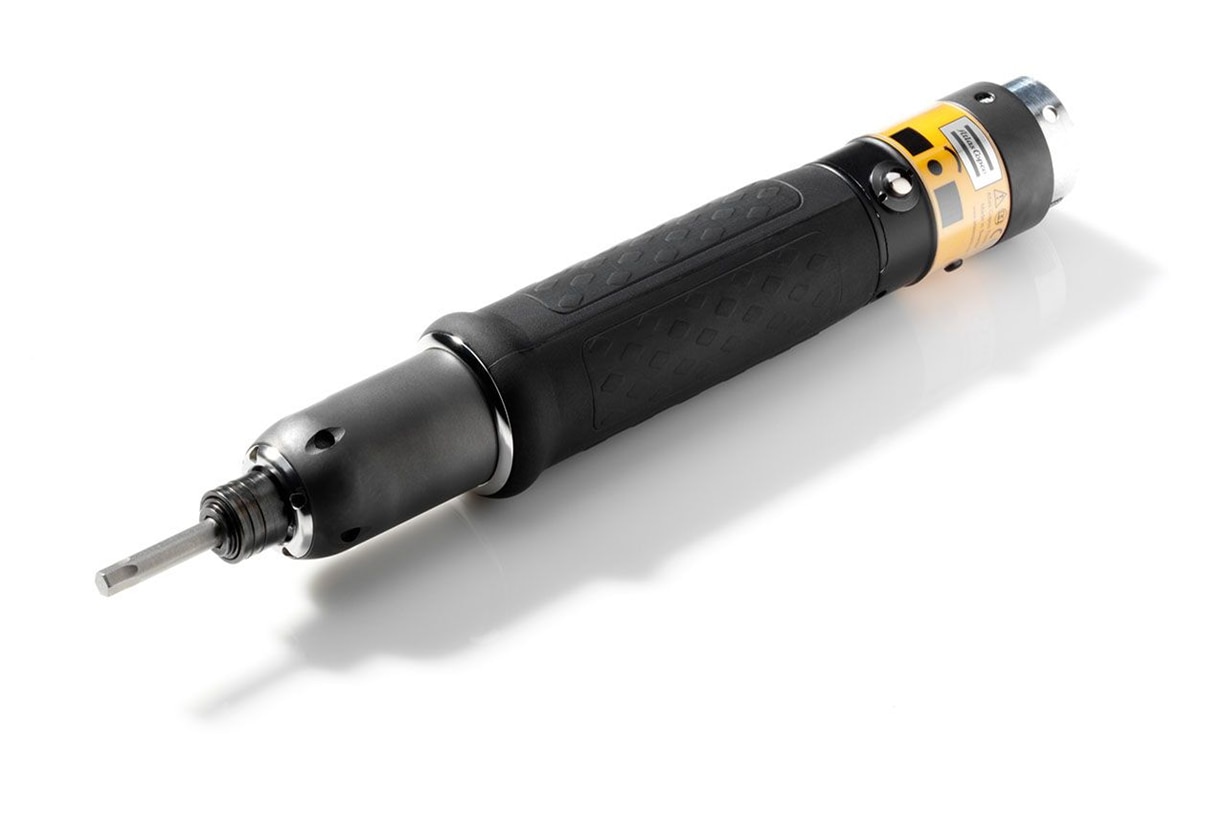
アトラスコプコ製ナットランナ
ねじ締めを行う工具でトルク(0.0125N〜8,000N)と回転角を同時に管理することで、適切なねじ締めを実現します。ねじ穴の位置ズレ時に発生する基準値よりも高いトルクや、異物混入によるねじ浮き時の回転数不足なども検知できるため目視検査の廃止に繋がった例もあります。
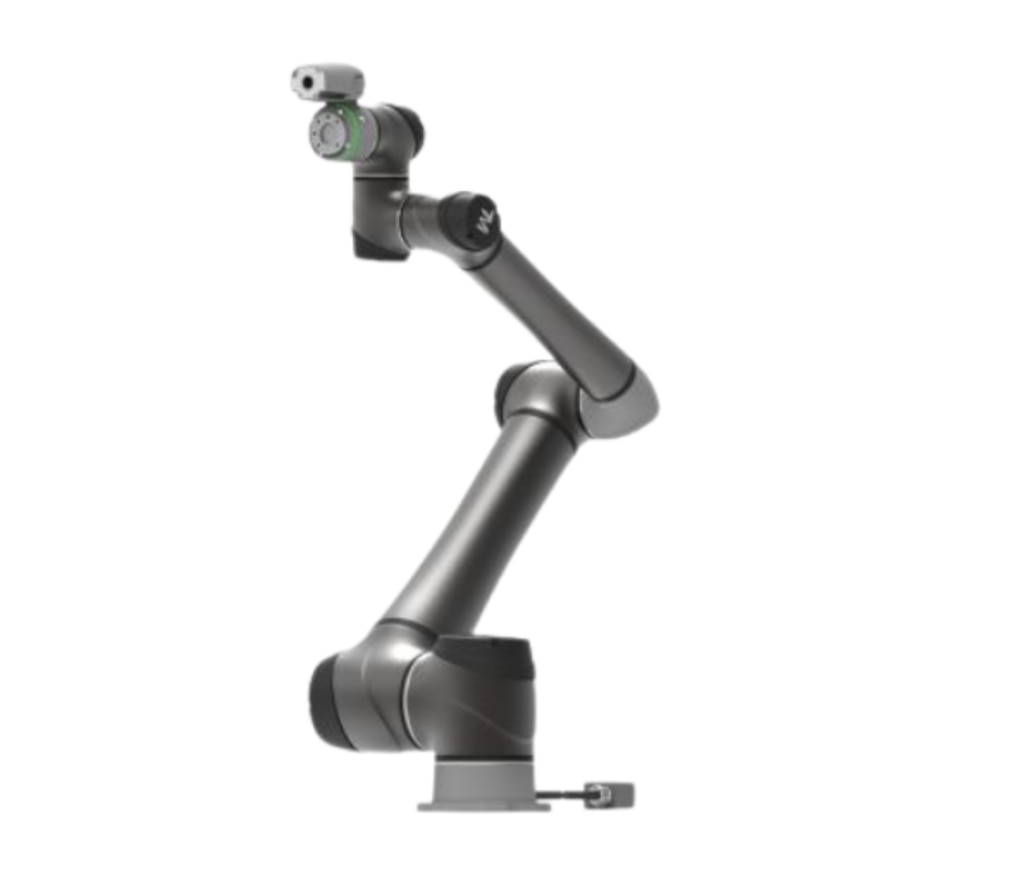
テックマンロボット
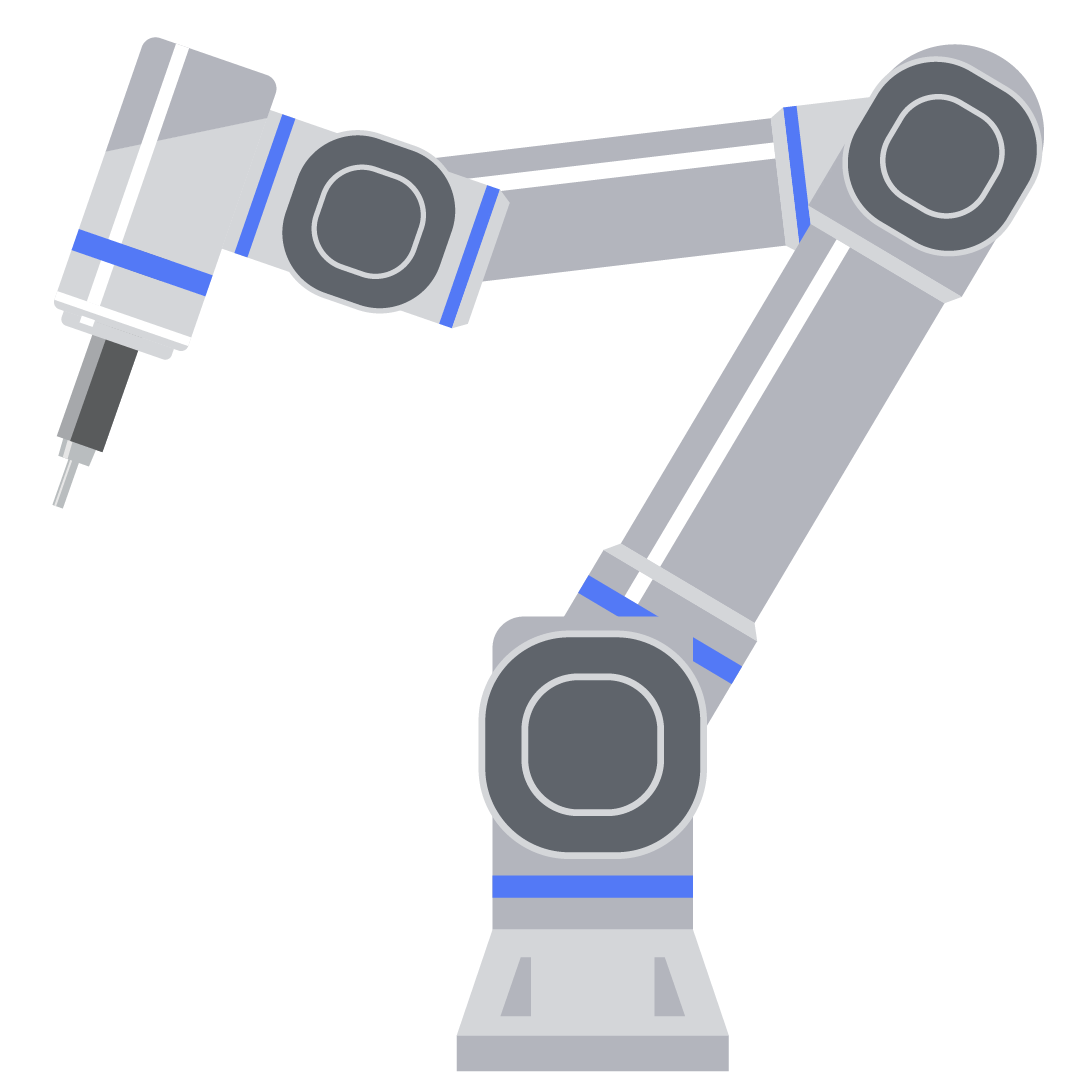
高い汎用性と安全性を兼ね備えた協働ロボットです。 産業用ロボットと異なり、安全柵なしで人と同じ空間で作業できるのが特長です。また、カメラが内蔵されていることも特徴です。重量物運搬のような作業だけでなく、ねじ締めのような正確性が求められる作業にも対応可能です。
ねじ締めの正確さを上げるナットランナを協働ロボットで使用することにより、締め忘れ、締め付けミス、締め付けトルクのばらつき、 作業不良によるワーク破損などの問題を解決するとともに、省人化、生産性向上を実現できます。
不具合検知例紹介
不具合検知例 | 01 |
着座前の異常を独自の波形グラフにより検知
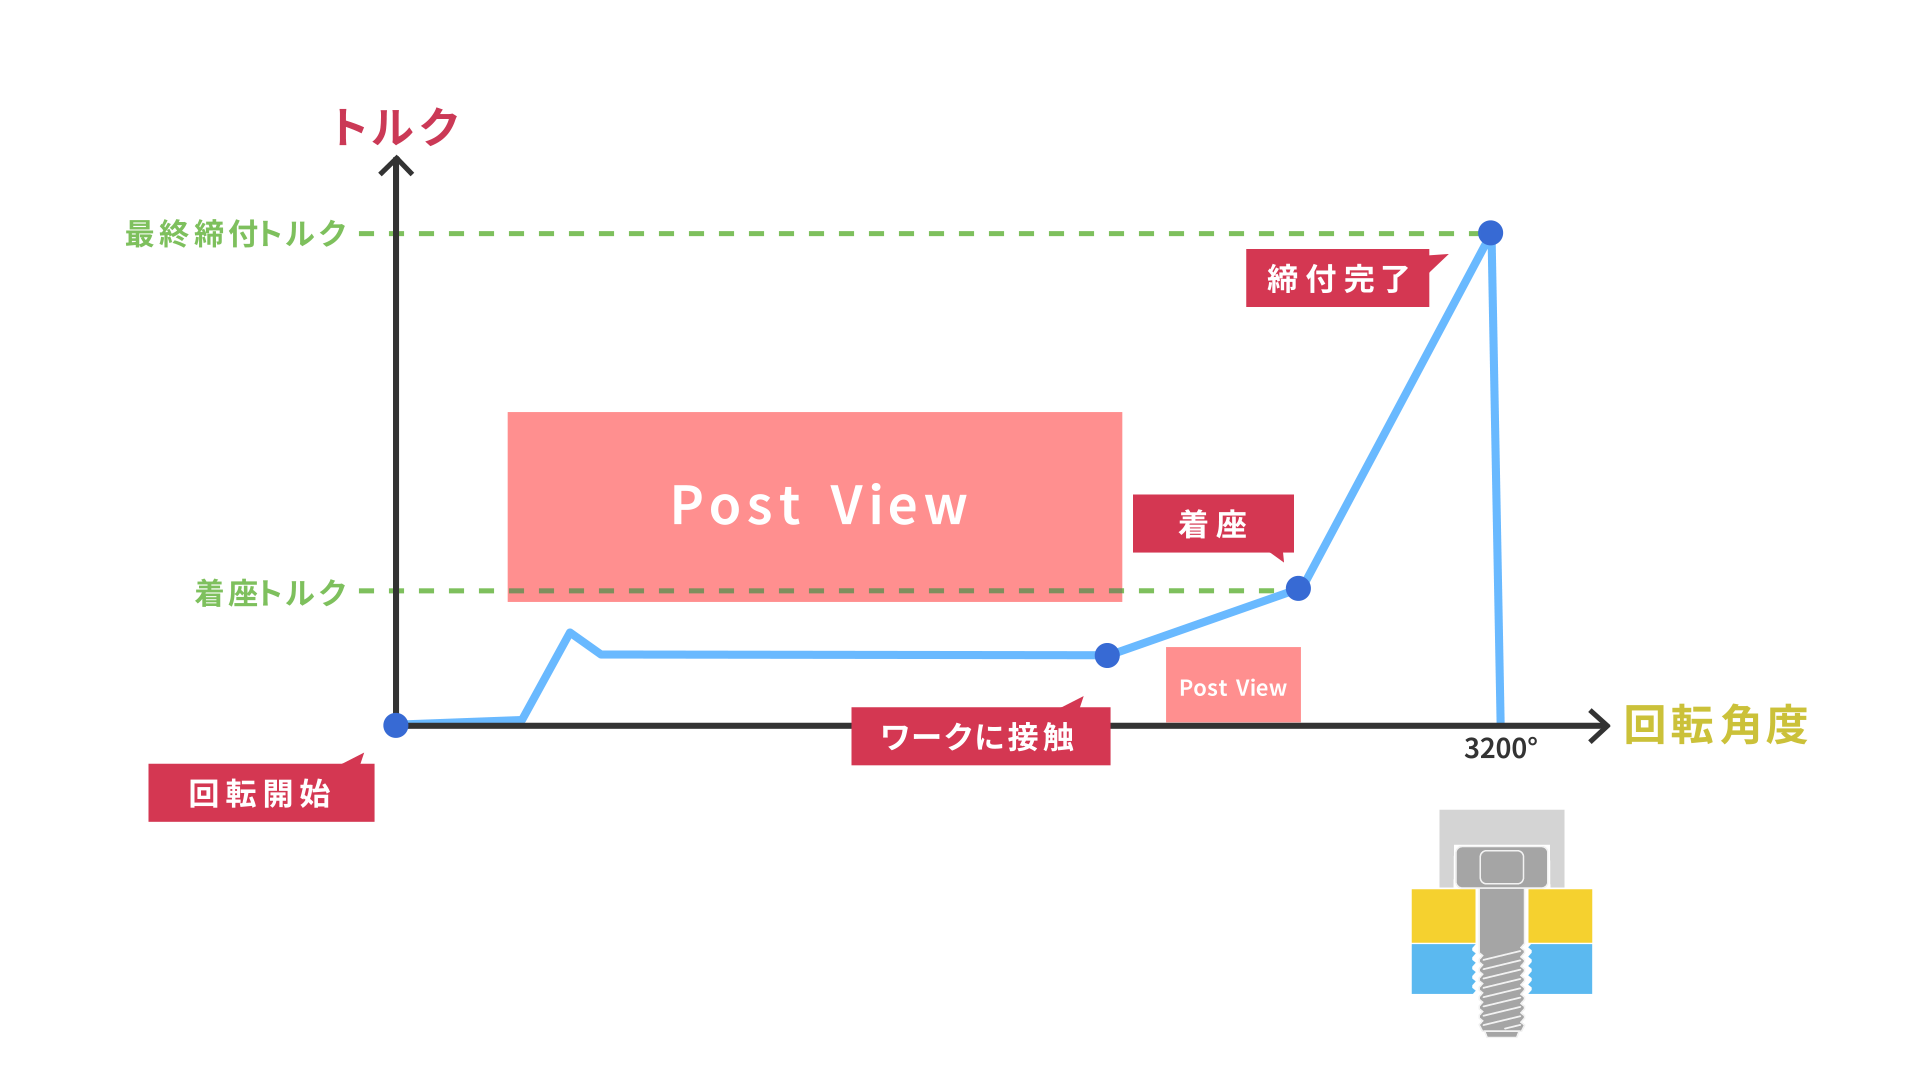
電動ナットランナはトルクと回転角度を同時に測定します。
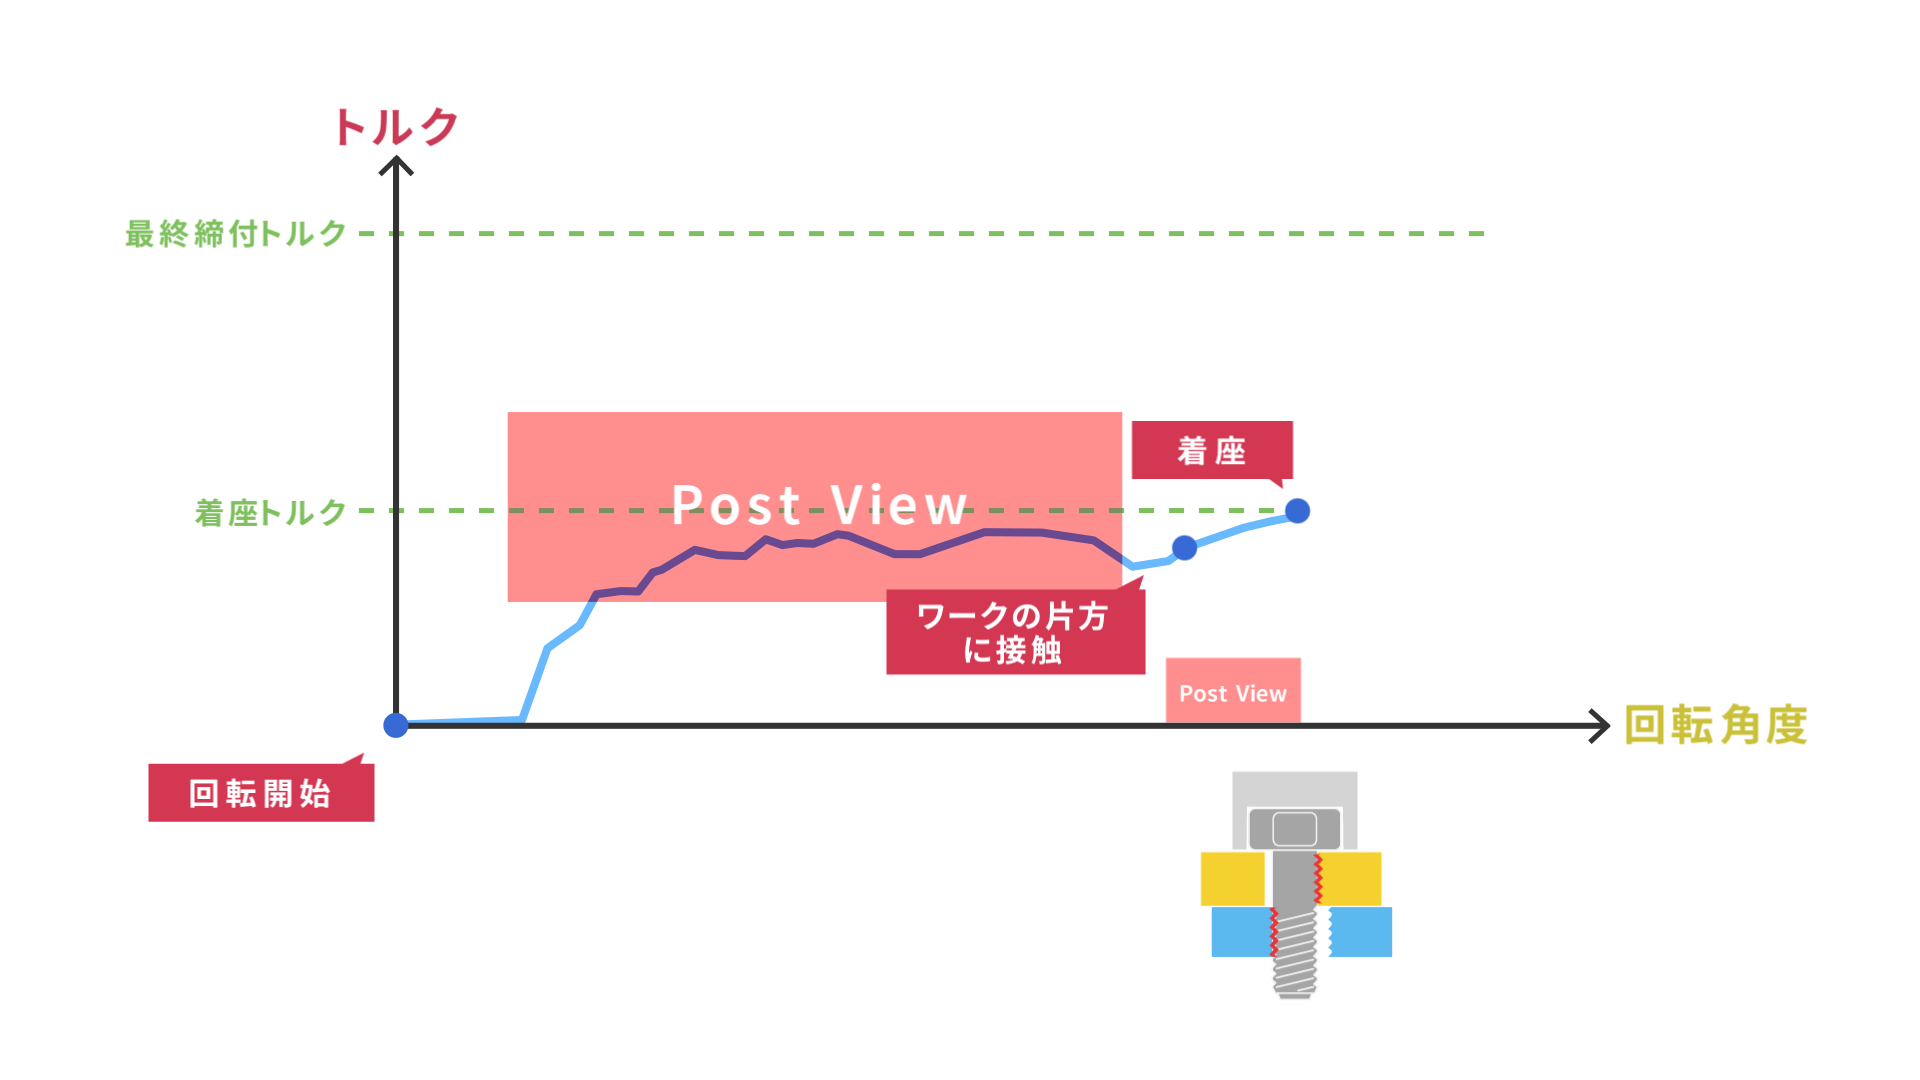
そのため、回転角度に対するトルクの変化を波形として表示でき、ねじが着座(フランジの下側とワークが完全に接触)した段階で波形を検証します。
ねじ締付がはじまり、フランジとワークが接触開始するまで必要なトルクは一定以下です。
そのため、この範囲では一定以上のトルクが発生していないか、つまりトルクがPost Viewの範囲に入るほど大きくなっていないか検証します。もしこの範囲で一定以上のトルクが発生していれば、ねじ山がきちんと噛み合っていない可能性があります。それ以降、徐々にトルクが大きくなり、やがてねじが着座します。
そのため、この範囲では一定以下のトルクが発生していないか、つまりトルクがPost Viewの範囲に入るほど小さくなっていないか検証します。
もしこの範囲でトルクが一定以下となっていれば、ワークが破損している可能性があります。
正常に着座したと判断された場合のみ、所定のトルクまで締め付けます。
不具合検知例 | 02 |
ねじ穴の位置ずれの場合
ねじとワークのタップ(ねじ穴)の位置が合っていない、あるいはワーク同士のタップの位置が合っていないと、正常時より高いトルクが必要となります。
この現象は、ねじがワークのタップの一部分に強く接触することにより起こるものです。
正常なねじ締めでは、締付開始からフランジがワークに接触するまで、一定以下のトルクとなります。しかし、タップの位置が合ってないとこの範囲のトルクが高くなり、そのまま締め付けても正常なねじ締めはできません。
トルクがPost Viewの範囲に入るほど高くなるため締め付けNGとなります。
実際にねじの緩みや締付不良の原因になります。
不具合検知例 | 03 |
異物混入によるねじ浮きの場合
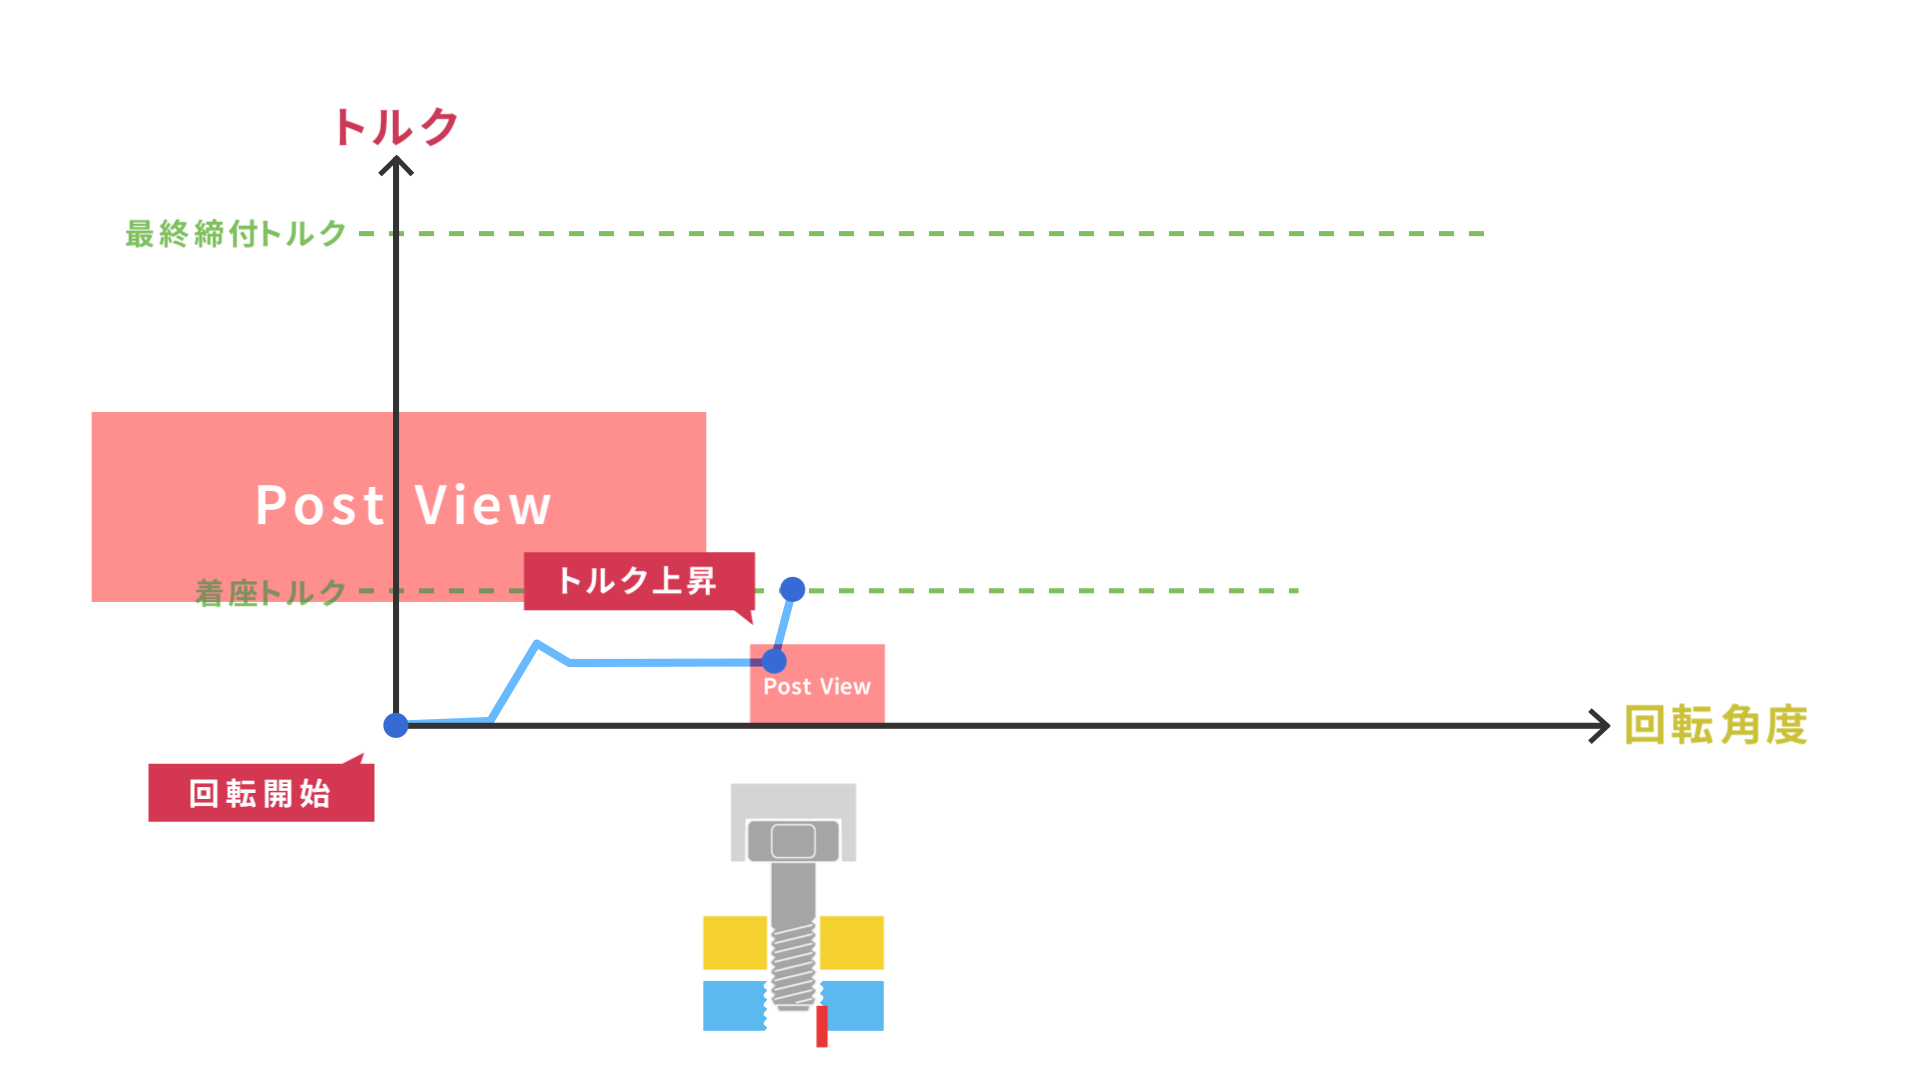
タップの中に異物が入り、フランジがワークと接触しないことを「ねじ浮き」といいます。 ねじ浮きではフランジとワークが接触する前に、ねじが異物に接触するため着座できません。
そのため、想定している回転角度より小さい角度で、ねじ締めが完了することになります。
当然、ねじ締めは正常に完了していないため異常が波形に現れます。
フランジとワークの接触(ねじ浮きの場合はねじの底付き)からのトルクの立ち上がりが早い段階で始まり、数字上では着座トルクに達するものの実際には着座していません。
また、トルクがPost Viewの範囲に入るほど高くなり締め付けNGとなります。
締付作業をロボットに置き換えることで 完全な自動化も実現
電動ナットランナを使用することにより、比較的経験の浅い作業者でもベテランと同じように正確なねじ締めができます。ねじ締め作業の正誤を数値(回転角度やトルク)で定義することにより、ねじ締め工程をロボットに移行する場合もスムーズにティーチングを行えます。作業者は大切でありながら単調な作業から解放され、人間にしかできない高度な作業に集中できます。
よくある質問
Q.
対応可能なねじのトルクは?
A.
ナットランナ単体で0.012Nm~8000Nmまで対応可能です。
自動化となると要求仕様によって異なりますので、是非一度ご相談ください。
Q.
対応可能なねじの種類は?
A.
一通りの種類に対応しています。ご相談下さい。
Q.
多関節ロボット以外のロボットを使用することは可能でしょうか?
A.
可能です。要求仕様に合わせ課題解決に繋がるシステムをご提案させていただきます
Q.
テストや検証などできますか?
A.
可能です。ご希望の場合はご相談ください。
Q.
ロボットのカメラでねじの有無検知は可能ですか?
A.
可能ですが、検証が必要です。
Q.
ロボットのカメラでねじ穴の位置補正はできますか?
A.
条件によりますので、検証が必要です。
Q.
協働ロボットはトルクで停止することはありませんか?
A.
トルクが大きくなるねじ径については停止する可能性があります。その場合、ロボットの可搬を一から検討します。
Q.
1つのワークに対してねじの種類が多いです。対応可能でしょうか?
A.
可能です。サイクルタイムに応じて工程分割なども必要になるので、一度ご相談下さい
Q.
複数台でのロボット作業は可能ですか?
A.
可能です。協調作業などが必要になることもあるので仕様を確認させて下さい。
Q.
人との同時作業は可能でしょうか?
A.
可能です。ロボットでワークを把持し、作業者がネジ締めすることもできます。
一度相談ください。
Q.
ロボット1台でねじ締め以外の作業も対応可能ですか?
A.
ロボットハンドを変更するなどして対応可能です。
Q.
仕様は特にありませんが自動化検討をお願いしたいです。
A.
構想から要件定義を検討していきますのでご相談ください。

お問い合わせはこちら
5つの専門部隊がワンストップで対応
\工場や物流倉庫のお困りごと、お気軽にご相談ください/
Copyright © YAMAZEN CORPORATION. ALL RIGHTS RESERVED.